DMA操作外设GPIO
原理
cortex内核里写了DMA的原理
HAL库配置:
-
观察总线矩阵,需要DMA操作对应的IO口,应该配置那个DMA
-
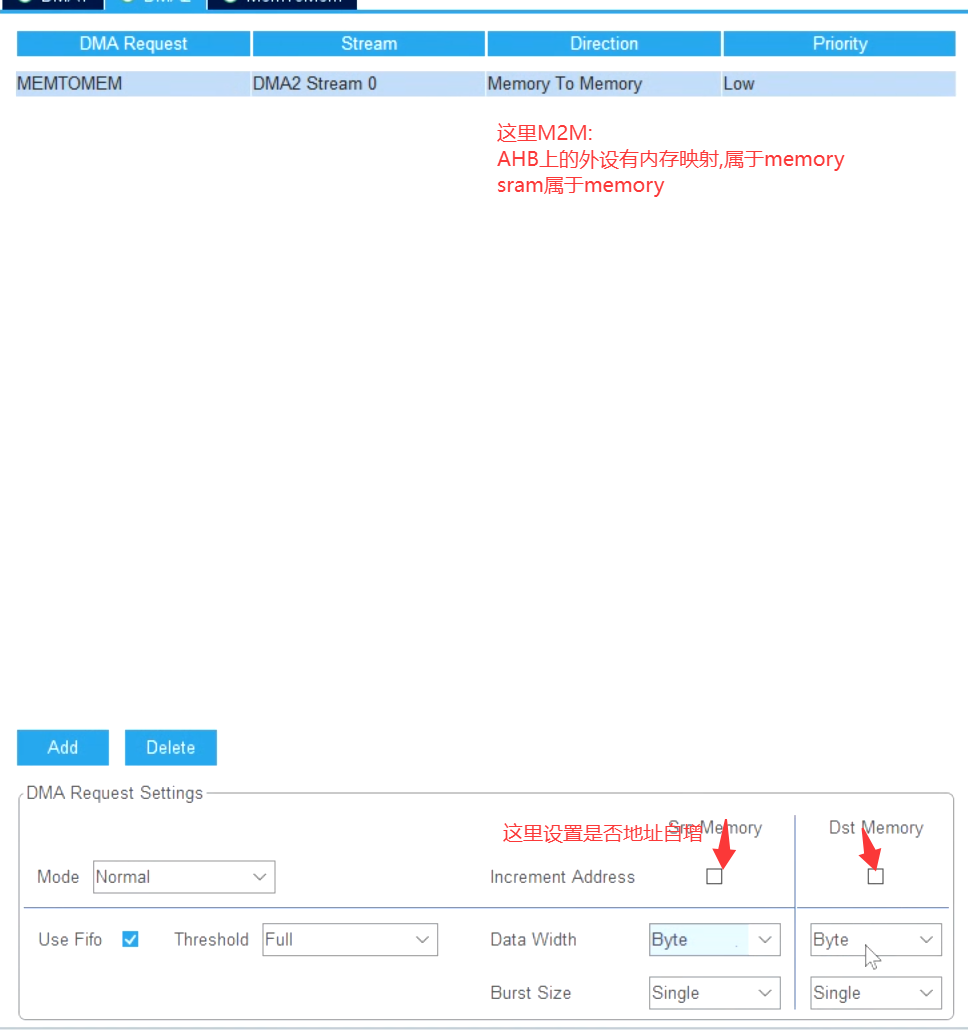
或者直接HAL库配置:
static void MX_DMA_Init(void) { __HAL_RCC_DMA2_CLK_ENABLE(); /* 使能 DMA2 控制器外设时钟 */ hdma_memtomem_dma2_stream0.Instance = DMA2_Stream0; /* 配置 DMA 数据流实例为 DMA2 Stream0 */ hdma_memtomem_dma2_stream0.Init.Channel = DMA_CHANNEL_0; /* 选择 DMA 通道 0 */ hdma_memtomem_dma2_stream0.Init.Direction = DMA_MEMORY_TO_MEMORY; /* 设置传输方向为内存到内存 (Memory-to-Memory) */ hdma_memtomem_dma2_stream0.Init.PeriphInc = DMA_PINC_DISABLE; /* 禁用外设地址自增 (源地址固定) */ hdma_memtomem_dma2_stream0.Init.MemInc = DMA_MINC_DISABLE; /* 禁用内存地址自增 (目标地址固定) */ hdma_memtomem_dma2_stream0.Init.PeriphDataAlignment = DMA_PDATAALIGN_BYTE;/* 设置外设端数据传输宽度为字节 (8位) */ hdma_memtomem_dma2_stream0.Init.MemDataAlignment = DMA_MDATAALIGN_BYTE; /* 设置内存端数据传输宽度为字节 (8位) */ hdma_memtomem_dma2_stream0.Init.Mode = DMA_NORMAL; /* 设置 DMA 模式为普通模式 (单次传输) */ hdma_memtomem_dma2_stream0.Init.Priority = DMA_PRIORITY_LOW; /* 设置 DMA 优先级为低 */ hdma_memtomem_dma2_stream0.Init.FIFOMode = DMA_FIFOMODE_ENABLE; /* 使能 FIFO 模式 (禁用直通模式) */ hdma_memtomem_dma2_stream0.Init.FIFOThreshold = DMA_FIFO_THRESHOLD_FULL; /* 设置 FIFO 阈值为满容量触发 */ hdma_memtomem_dma2_stream0.Init.MemBurst = DMA_MBURST_SINGLE; /* 设置内存端为单次突发传输 */ hdma_memtomem_dma2_stream0.Init.PeriphBurst = DMA_PBURST_SINGLE; /* 设置外设端为单次突发传输 */ if (HAL_DMA_Init(&hdma_memtomem_dma2_stream0) != HAL_OK) /* 初始化 DMA 数据流,失败则进入错误处理 */ { Error_Handler(); } } -
灵活使用这些函数来完成DMA操作
stm32f4xx_hal_dma.c
//开头注释里写了如何启动DMA:HAL_DMA_Start()或者HAL_DMA_PollForTransfer()
stm32f4xx_hal_dma.h typedef struct __DMA_HandleTypeDef { DMA_Stream_TypeDef *Instance; /*!< 寄存器基地址(指向具体的数据流,如 DMA1_Stream0) */ DMA_InitTypeDef Init; /*!< DMA 通信配置参数(方向、优先级、数据宽度等) */ HAL_LockTypeDef Lock; /*!< DMA 锁对象(用于互斥访问保护) */ __IO HAL_DMA_StateTypeDef State; /*!< DMA 当前传输状态(空闲、忙碌、超时等) */ void *Parent; /*!< 父对象指针(指向使用该 DMA 的外设句柄,如 UART)*/ void (* XferCpltCallback)( struct __DMA_HandleTypeDef * hdma); /*!< DMA 传输完成回调函数 */ void (* XferHalfCpltCallback)( struct __DMA_HandleTypeDef * hdma); /*!< DMA 传输过半(半完成)回调函数 */ void (* XferM1CpltCallback)( struct __DMA_HandleTypeDef * hdma); /*!< DMA 内存1传输完成回调函数(双缓冲模式下使用) */ void (* XferM1HalfCpltCallback)( struct __DMA_HandleTypeDef * hdma);/*!< DMA 内存1传输过半回调函数(双缓冲模式下使用) */ void (* XferErrorCallback)( struct __DMA_HandleTypeDef * hdma); /*!< DMA 传输错误回调函数 */ void (* XferAbortCallback)( struct __DMA_HandleTypeDef * hdma); /*!< DMA 传输中止(终止)回调函数 */ __IO uint32_t ErrorCode; /*!< DMA 错误码(保存溢出、传输错误等标志) */ uint32_t StreamBaseAddress; /*!< DMA 数据流基地址(用于快速计算中断标志寄存器) */ uint32_t StreamIndex; /*!< DMA 数据流索引编号(0~7,用于位移操作清除标志位)*/ } DMA_HandleTypeDef; -
直接控制GPIO的ODR寄存器(详细看GPIO):
/* HAL_DMA_Start(句柄, 源地址, 目标地址, 传输长度) */ HAL_DMA_Start(&hdma_memtomem_dma2_stream0, (uint32_t)&data_gpio[0], /* 源:内存里的波形数据 */ (uint32_t)&GPIOA->ODR, /* 目标:GPIO 输出寄存器 */ 1); /* 长度按实际数据量填 */ /* 轮询模式需要自己等传输结束,因为DMA是异步的,如果操作太快,DMA会挂 */ HAL_DMA_PollForTransfer(&hdma_memtomem_dma2_stream0, HAL_DMA_FULL_TRANSFER, HAL_MAX_DELAY); -
轮询时间无法并行,改用中断:
// 中断调用链: // DMA2_Stream0_IRQHandler(void) --> // HAL_DMA_IRQHandler(&hdma_memtomem_dma2_stream0) --> // XferCpltCallback --> 挂载 my_dma_TC_Callback() // DMA中断回调函数 /* USER CODE BEGIN PV */ uint32_t data_gpio[2] = {0xFF, 0x00};//数组越大,打扰CPU次数越少 uint32_t counter = 0; /* USER CODE END PV */ /* Private function prototypes -----------------------------------------------*/ void SystemClock_Config(void); static void MX_GPIO_Init(void); static void MX_DMA_Init(void); /* USER CODE BEGIN PFP */ void my_dma_TC_callback(DMA_HandleTypeDef *hdma) { counter++; HAL_DMA_Start_IT(&hdma_memtomem_dma2_stream0, (uint32_t)&data_gpio[counter%2], (uint32_t)&GPIOA->ODR, 1); } /* USER CODE BEGIN 2 */ HAL_DMA_RegisterCallback(&hdma_memtomem_dma2_stream0, HAL_DMA_XFER_CPLT_CB_ID, my_dma_TC_Callback); /* USER CODE END 2 */ -
或者直接设置PWM的比较器
/**
 * @brief 一线串口控制程序(单字节指令),使用定时器PWM + DMA方式
 * @param data 待发送数据
 */
void wt588f_send_byte(uint8_t data)
{
    // 根据待发送数据,配置cmp数组
    // 数组前7个元素0,用于产生5.6ms低电平
    // 数组最后一个元素,用于等待最后一个upd事件
    static uint32_t cmp_buff[16] = {0};
    cmp_buff[15] = 800;
    for (uint8_t i = 7; i < 15; ++i) {
        if (data & 0x01)
            cmp_buff[i] = 600; // 数据1对应的pwm比较值
        else
            cmp_buff[i] = 200; // 数据0对应的pwm比较值
        data = data >> 1;
    }

    HAL_TIM_PWM_Start(&htim2, TIM_CHANNEL_1); // 开启PWM输出
    HAL_DMA_Start_IT(                         // 配置并开启DMA
        htim2.hdma[TIM_DMA_ID_UPDATE],
        (uint32_t)cmp_buff,
        (uint32_t)&htim2.Instance->CCR1,
        16
    );

    tx_busy = 1; // 设置数据发送为忙状态
}